專利地圖及專題文章:2026年中國無人機結合AI之專利地圖-低空經濟下的專利護城河與解析
 30
來源: Sofina Chen 2026-10-30
2026年中國無人機結合AI之專利地圖-低空經濟下的專利護城河與解析
一、摘要:無人機-產業環境與戰略背景
本文透過國內智慧財產局的全球專利資料庫GPSS[註1]來進行專利檢索,以分析「中國無人機結合AI」之專利地圖,向讀者呈現一個專利的統計圖,闡明無人機結合AI之專利主要集中於AI進行應用。
揭示了人工智慧與無人機技術結合的發展趨勢與核心應用領域,傳統無人機高度仰賴人工操控與GPS定位,但透過導入AI技術,無人機已全面升級為具備自主感知、即時判斷與動態避障能力的智慧飛行器;在核心技術佈局上,主要涵蓋三大領域:
首先是結合電腦視覺與深度學習的影像辨識技術,賦予無人機自主判斷障礙物與追蹤目標的能力;其次為SLAM(同步定位與建圖)技術,突破了傳統限制,讓無人機在缺乏GPS訊號的室內或地下空間依然能進行精準定位;最後是邊緣運算與自主導航技術,透過機載的即時運算大幅降低對雲端的依賴,進而實現低延遲的反應與自主路徑規劃。這些技術目前已成功落實於多元產業場景中,例如在智慧倉儲領域進行自主飛行盤點並即時比對系統異常以取代傳統耗能人力,以及應用於基礎設施的精細巡檢,精準辨識橋樑或電網的結構裂縫與螺栓鏽蝕狀況。
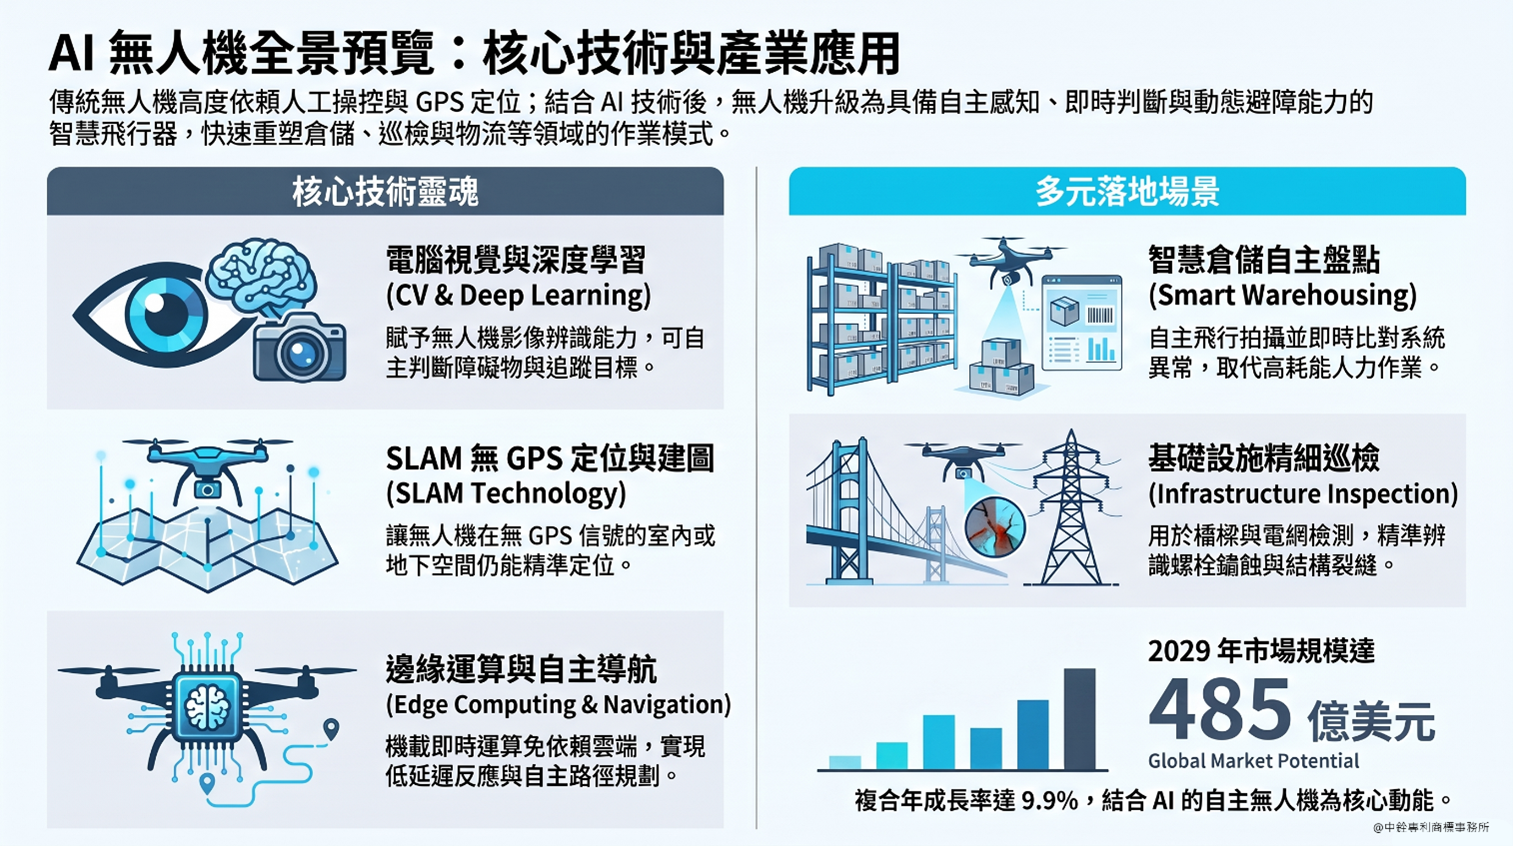 [圖1]無人機核心技術及產業應用
二、專利統計圖表與競爭態勢分析
從歷年專利數量分佈圖可以觀察到,專利佈局在2019至2020年有了顯著提升後,於2021年迎來了強勢的高峰期,單年達到90件專利,成為前十年技術累積的集大成之年;隨後在2022年至2024年間保持持續穩定的產出,其中2023年也維持在46件的申請熱度,顯示出市場對智慧無人機的高度關注與穩定投入。
整體而言,2021年至2026年被定調為高速發展與高密度佈局期,特別是在2025年與2026年呈現近階段的高密度分佈,專利數量預計分別飆升至69件與120件,這反映出各家企業正積極搶佔AI無人機的技術制高點,未來的產業競爭將更為白熱化,並將建立起更高密度的專利壁壘。
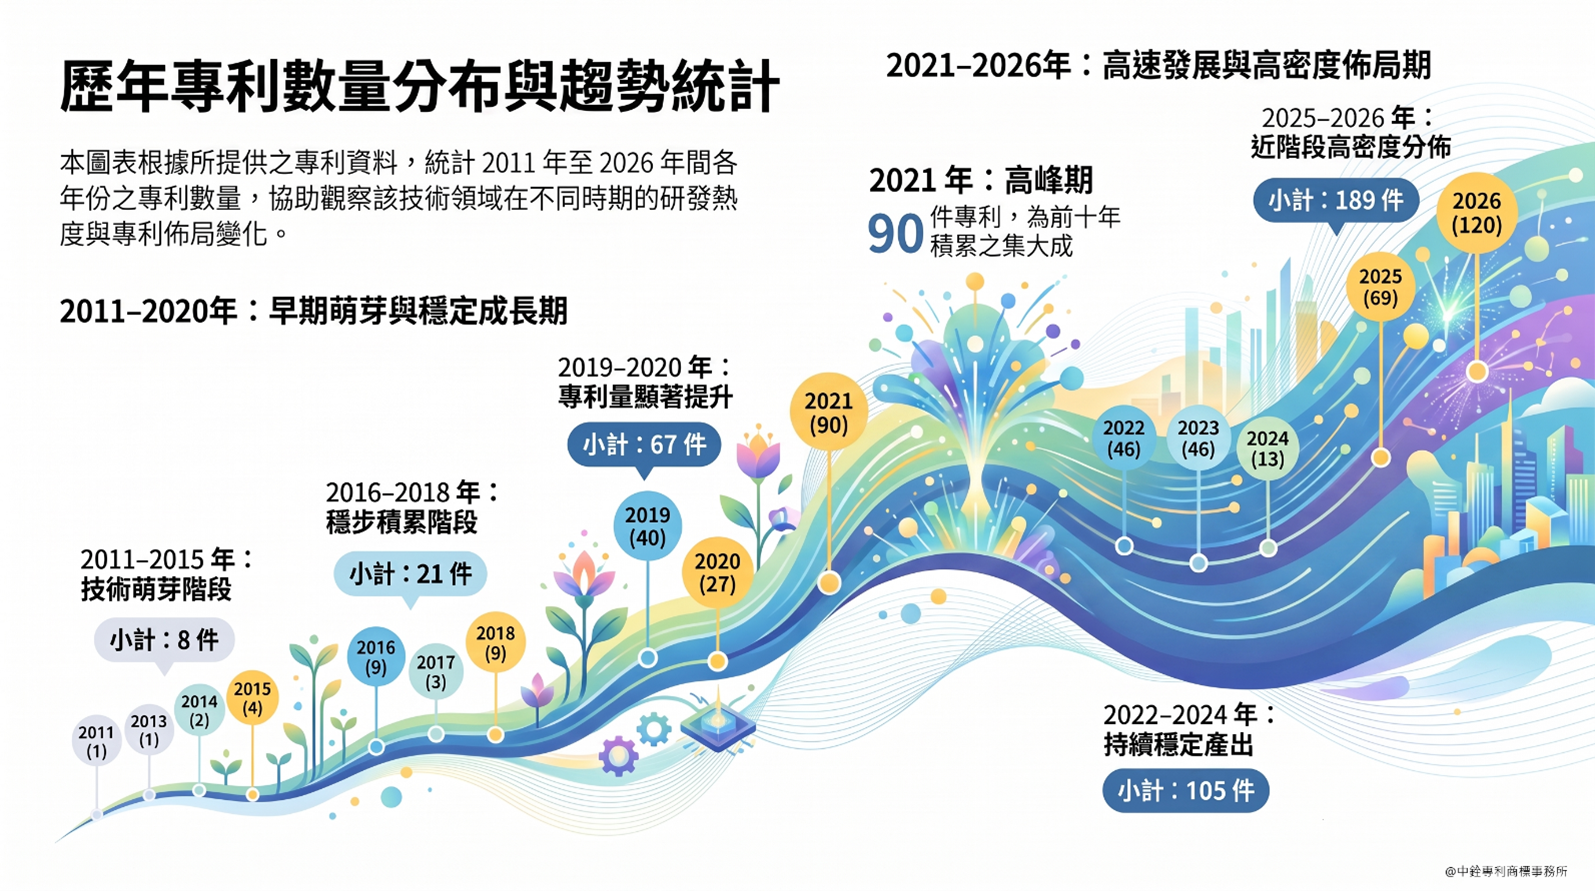 [圖2]2011年至2026年專利申請年度趨勢
三、專利申請件數前五名申請人
無人機專利地圖申請量第一名為復旦大學,總申請件數為81件,而第二名為北京航空航太大學,總申請件數為33件,第三名為南京航空航太大學,總申請件數為29件。
排名
申請人名稱
申請件數
1
復旦大學
81
2.
北京航空航太大學
33
3.
南京航空航太大學
29
4.
西北工業大學
18
5.
武滿智能高
13
[圖3]無人機前五名申請人
四、專利案例
以下挑選自 2004 年至 2026 年間之案例:
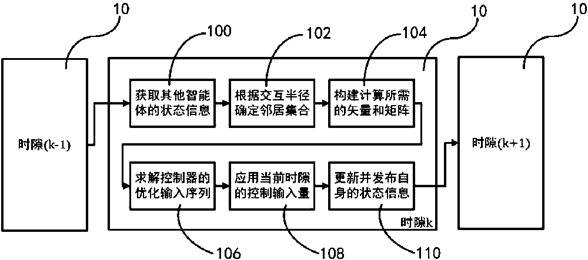
1. 多智慧體集群協同方法與多無人機集群協同系統(CN107179777A)
• 申請人: 復旦大學
• 中文摘要全文: 本發明屬於分散式控制系統技術領域,具體為一種多智慧體集群協同方法與多無人機集群協同系統。本發明的多智慧體集群協同方法,智慧體與各自交互範圍內的鄰居交換資訊,並通過分散式模型預測控制求解控制輸入自組織式地形成集群。該方法還允許系統中存在領航智慧體,引導智慧體集群的整體運動軌跡。本發明所提供的多無人機集群協同系統可使得多架無人機通過相互之間的資料交換自主實現集群飛行,增強了在執行諸如航拍、監控、搜救等需要覆蓋大面積區域的任務時的效率,具備較高的自我調整性和冗餘度。
• 代表圖:
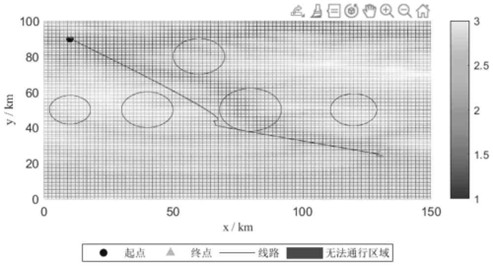
 2. 一種基於融入麻雀搜索演算法的無人機航跡規劃方法及系統(CN116954251A)
• 申請人: 成都豐千達科技有限公司
• 中文摘要全文:本發明公開一種基於融入麻雀搜尋演算法的無人機航跡規劃方法及系統,涉及無人機規劃技術領域。所述方法包括:取得目標任務資訊;所述目標任務資訊包括包括出發位置和終點位置;利以麻雀搜尋演算法,根據所述目標任務資訊進行航跡規劃,確定無人機最優航跡。
• 代表圖:
 3. 一種基於對手建模的多智慧體深度強化學習無人機集群協同圍捕方法(CN122284664A)
• 申請人: 南京航空航太大學
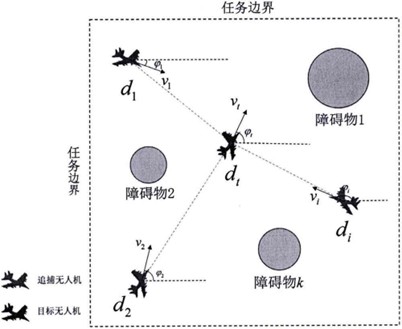
• 中文摘要全文: 本發明公開了一種基於對手建模的多智慧體深度強化學習無人機集群協同圍捕方法。該方法採用了一種改進的多智慧體深度確定性策略梯度演算法OM‑MADDPG,融合了長短期記憶網路和物理資訊神經網路的預測架構,顯著提升了目標行為預測的準確性和演算法適應性。在OM‑MADDPG框架中,構建了包含目標動態特徵和環境障礙資訊的複合觀測空間,綜合優化圍捕成功率、任務完成時間。通過“集中式訓練、分散式執行”的協同控制框架,實現了追捕無人機集群的高效協同決策。將訓練完成的智慧決策模型部署至每架追捕無人機,集群通過即時資訊共用和協同決策完成對動態目標的追蹤、包圍和捕獲任務。實驗結果表明,該方法在圍捕成功率和任務執行效率上顯著優於傳統圍捕演算法。
• 代表圖:
 4. 基於卷積神經網路的無人機即時視頻檢測系統(CN111832379A)
• 申請人: 中國石油化工股份有限公司
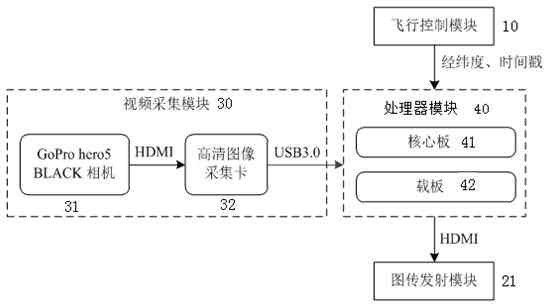
• 中文摘要全文:本發明提供一種基於卷積神經網路的無人機即時視頻檢測系統,該基於卷積神經網路的無人機即時視頻檢測系統包括無線高清圖像傳輸模組、視頻採集模組和處理器模組,該視頻採集模組連接於該處理器模組,採集無人機飛行過程中高清航拍影像,並將航拍影像傳輸給該處理器模組,該處理器模組連接于該無線高清圖像傳輸模組,處理航拍影像,基於卷積神經網路進行異常目標檢測識別,該無線高清圖像傳輸模組傳輸該處理器模組的即時檢測畫面到地面顯示端。該基於卷積神經網路的無人機即時視頻檢測系統可以在無人機上實現線上圖像採集,高精度和高速度的異常目標檢測,大大提高了無人機線上視頻檢測系統的效率。
• 代表圖:
 5. 一種基於AI技術的無人機影像亞毫米級超分重建方法(CN116152052A)
• 申請人:華能瀾滄江水電股份有限公司
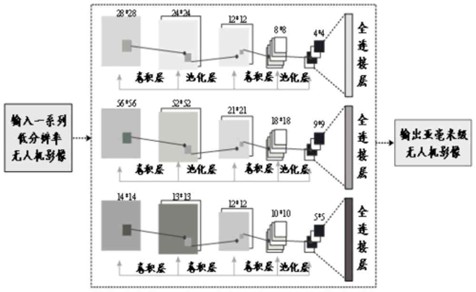
• 中文摘要全文: 本發明利用無人機裝備取得特高拱壩壩面影像,提出了一種基於AI技術的無人機影像亞毫米級超分重建方法,有助於提升特高拱壩病害檢測精度,保障大型水力發電廠安全運作。此方法包括:無人機影像勻光與增強預處理,其目的是獲取光照均勻輸入影像;將預處理無人機影像取樣到毫米數量級分辨率,並製作亞毫米級無人機影像資料集;以AI技術為基礎,建構一種MCNN超分辨重建模型,該模型分別從全域‑局部對無人機影像進行超解析度重建;將影像資料集輸入已建構MCNN模型進行測試,取得最優超解析度MCNN模型;利用已訓練MCNN模型對低分辨無人機影像進行超解析度重建,最終取得亞毫米級無人機影
像。
• 代表圖:
 6. 一種無人機系統及其通信方法、遙控裝置(CN108780603A)
• 申請人: 深圳市大疆創新科技有限公司
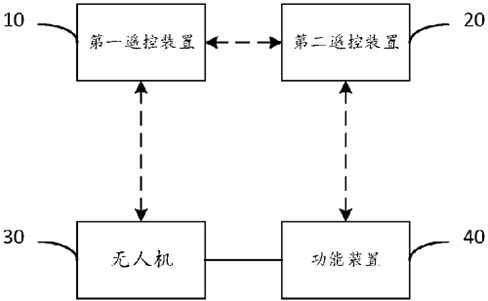
• 中文摘要全文: 本發明實施例屬於無人機通信領域,涉及一種無人機系統,包括第一遙控裝置、第二遙控裝置、無人機和裝載于所述無人機上的功能裝置,所述第一遙控裝置用於發送遙控資訊以控制所述無人機,所述第二遙控裝置用於發送遙控資訊以控制所述功能裝置;其中,所述第一遙控裝置和所述第二遙控裝置通信連接形成通信鏈路,所述第一遙控裝置和所述第二遙控裝置基於所述通信鏈路互相收發交互資料,所述交互資料至少包括文本資料或音訊資料。本發明提供的無人機系統可實現兩個遙控裝置之間即時的雙向通訊,無需借助外部設備,也不會對遙控信號產生影響,可簡化無人機系統的複雜度。本發明還提供該無人機系統的通信方法以及應用于該無人機系統的遙控裝置。
• 代表圖:
 7. 面向無人機的5G-A通感融合接入組網系統、方法、基站(CN122028140A)
• 申請人: 中國聯合網路通信集團有限公司
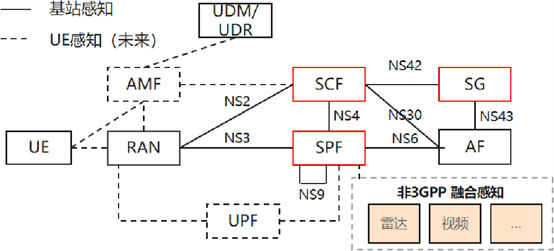
• 中文摘要全文: 本公開提供了一種面向無人機的5G‑A通感融合接入組網系統及方法、基站、電子設備、存儲介質、程式產品,以解決無人機網路通信與感知功能分離,效能低下的問題,系統包括通感融合接入網、核心網、低空監管應用平臺;接入網,包括部署於目標空域的多個第一基站和第二基站;第一基站工作於第一頻段,執行通感一體化功能,第二基站工作於第二頻段,執行高速資料通信功能;核心網中的感知控制功能網元用於感知能力的註冊、管理與任務調度;感知處理功能網元用於彙聚處理第一基站的感知資料,生成感知結果;感知閘道網元部署於隔離域,對低空監管應用平臺的接入進行鑒權認證,並將感知結果開放給平臺。本公開實現了資料傳輸與即時感知定位的一體化。
• 代表圖:
 8. 一種基於前端AI視覺識別的配網無人機巡檢系統( CN119597008A)
• 申請人: 國網安徽省電力有限公司淮南供電公司
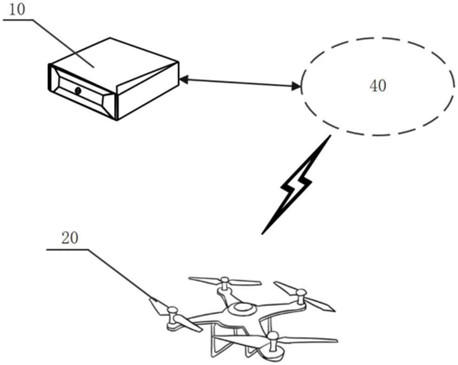
• 中文摘要全文: 本發明涉及一種基於前端AI視覺識別的配網無人機巡檢系統,屬於資訊處理技術領域。所述巡檢系統包括伺服器以及與伺服器通信連接的一台或多台無人機。伺服器配備運算單元和控制單元,負責分析無人機飛行資料,生成飛行策略模型並下發控制指令。所述巡檢系統操作分為三個階段:預備階段通過操作員控制無人機執行標準巡檢航線,記錄關鍵資料生成標準路線檔;建模階段利用標準路線檔訓練基於深度Q網路的飛行策略模型,通過強化學習框架計算獎勵值,評估無人機任務品質並生成最優策略;實飛階段無人機自動巡檢,通過伺服器即時運行飛行策略模型,基於無人機當前狀態和檢查點圖像品質動態調整飛行策略或介入控制。
• 代表圖:
五、結語:從硬體製造到智慧整合的演進
縱觀 2014 年至今的專利發展脈絡,無人機產業的技術核心經歷了顯著的質變,早期的專利佈局主要集中於四旋翼機體結構、機臂折疊與起落架等「物理機械硬體」與基礎飛行控制;然而,隨著人工智慧、邊緣運算與低空經濟戰略需求的推動,專利權的技術含金量已全面向「智慧系統整合(Smart System Integration)」傾斜。
在研發格局上,專利佈局呈現出「高校(復旦、北航、南航、西工大)主導演算法與前沿結構,科技巨頭與國企深耕商業落地與場景運維」的深度協同體系,從電力巡檢、智慧農業到自動化充換電機巢(Drone-in-a-Box)、低空物流配送,乃至特種安全中的蜂群協同圍捕,AI 演算法正在賦能無人機解鎖多元高價值的實務場景。
預見 2026 年後,無人機 AI 技術的全球競爭將聚焦於四大關鍵戰場:大模型群智決策(LLM & Multi-Agent AI):推動多機集群從預設規則轉向具備自主對抗與動態博弈能力的群智運作;端邊雲協同運算(Edge AI):提高機載晶片即時處理超高解析度影像與感測器融合的效率,降解對雲端鏈路之依賴;5G-A / 6G 通感一體化(ISAC):將無線通訊網絡升級為具備空中感知與導引能力的低空數位基礎設施;跨介質智慧載具(陸空 / 水空兩棲):突破單一環境限制,實現複雜地形與水空交界處的自主任務執行。
綜上所述,率先在 AI 飛控演算法、邊緣視覺感知、通感一體及集群協同領域構建高密度專利護城河的機構與企業,將在下一個十年的全球航太、國防安防與低空產業競爭中,掌握絕對的法律保護優勢與技術話語權,面對中國大陸在 AI 無人機領域從底層演算法到硬體供應鏈強大的專利布局與產業量能,若能加速建立關鍵技術的自主性與專利護城河,將能在核心層面有效抵禦競爭與衝擊。
若有企業先進或創業家欲對本專題或創新議題或相關專利內容想要進一步瞭解者,或對某產業技術進行FTO、專利地圖分析、專利檢索、專利申請及各專利舉發及迴避設計分析,敬請隨時歡迎電洽:中銓國際專利商標事務所熱線:04-23823629,將派專人提供服務。
延伸閱讀: 2026無人機專利地圖
關鍵字:無人機、低空經濟、智慧飛行、自動化、專利分析、專利地圖、無人載具
一、摘要:無人機-產業環境與戰略背景
本文透過國內智慧財產局的全球專利資料庫GPSS[註1]來進行專利檢索,以分析「中國無人機結合AI」之專利地圖,向讀者呈現一個專利的統計圖,闡明無人機結合AI之專利主要集中於AI進行應用。
揭示了人工智慧與無人機技術結合的發展趨勢與核心應用領域,傳統無人機高度仰賴人工操控與GPS定位,但透過導入AI技術,無人機已全面升級為具備自主感知、即時判斷與動態避障能力的智慧飛行器;在核心技術佈局上,主要涵蓋三大領域:
首先是結合電腦視覺與深度學習的影像辨識技術,賦予無人機自主判斷障礙物與追蹤目標的能力;其次為SLAM(同步定位與建圖)技術,突破了傳統限制,讓無人機在缺乏GPS訊號的室內或地下空間依然能進行精準定位;最後是邊緣運算與自主導航技術,透過機載的即時運算大幅降低對雲端的依賴,進而實現低延遲的反應與自主路徑規劃。這些技術目前已成功落實於多元產業場景中,例如在智慧倉儲領域進行自主飛行盤點並即時比對系統異常以取代傳統耗能人力,以及應用於基礎設施的精細巡檢,精準辨識橋樑或電網的結構裂縫與螺栓鏽蝕狀況。
[圖1]無人機核心技術及產業應用
二、專利統計圖表與競爭態勢分析
從歷年專利數量分佈圖可以觀察到,專利佈局在2019至2020年有了顯著提升後,於2021年迎來了強勢的高峰期,單年達到90件專利,成為前十年技術累積的集大成之年;隨後在2022年至2024年間保持持續穩定的產出,其中2023年也維持在46件的申請熱度,顯示出市場對智慧無人機的高度關注與穩定投入。
整體而言,2021年至2026年被定調為高速發展與高密度佈局期,特別是在2025年與2026年呈現近階段的高密度分佈,專利數量預計分別飆升至69件與120件,這反映出各家企業正積極搶佔AI無人機的技術制高點,未來的產業競爭將更為白熱化,並將建立起更高密度的專利壁壘。
[圖2]2011年至2026年專利申請年度趨勢
三、專利申請件數前五名申請人
無人機專利地圖申請量第一名為復旦大學,總申請件數為81件,而第二名為北京航空航太大學,總申請件數為33件,第三名為南京航空航太大學,總申請件數為29件。
|
排名 |
申請人名稱 |
申請件數 |
|
1 |
復旦大學 |
81 |
|
2. |
北京航空航太大學 |
33 |
|
3. |
南京航空航太大學 |
29 |
|
4. |
西北工業大學 |
18 |
|
5. |
武滿智能高 |
13 |
[圖3]無人機前五名申請人
四、專利案例
以下挑選自 2004 年至 2026 年間之案例:
1. 多智慧體集群協同方法與多無人機集群協同系統(CN107179777A)
• 申請人: 復旦大學
• 中文摘要全文: 本發明屬於分散式控制系統技術領域,具體為一種多智慧體集群協同方法與多無人機集群協同系統。本發明的多智慧體集群協同方法,智慧體與各自交互範圍內的鄰居交換資訊,並通過分散式模型預測控制求解控制輸入自組織式地形成集群。該方法還允許系統中存在領航智慧體,引導智慧體集群的整體運動軌跡。本發明所提供的多無人機集群協同系統可使得多架無人機通過相互之間的資料交換自主實現集群飛行,增強了在執行諸如航拍、監控、搜救等需要覆蓋大面積區域的任務時的效率,具備較高的自我調整性和冗餘度。
• 代表圖:
2. 一種基於融入麻雀搜索演算法的無人機航跡規劃方法及系統(CN116954251A)
• 申請人: 成都豐千達科技有限公司
• 中文摘要全文:本發明公開一種基於融入麻雀搜尋演算法的無人機航跡規劃方法及系統,涉及無人機規劃技術領域。所述方法包括:取得目標任務資訊;所述目標任務資訊包括包括出發位置和終點位置;利以麻雀搜尋演算法,根據所述目標任務資訊進行航跡規劃,確定無人機最優航跡。
• 代表圖:
3. 一種基於對手建模的多智慧體深度強化學習無人機集群協同圍捕方法(CN122284664A)
• 申請人: 南京航空航太大學
• 中文摘要全文: 本發明公開了一種基於對手建模的多智慧體深度強化學習無人機集群協同圍捕方法。該方法採用了一種改進的多智慧體深度確定性策略梯度演算法OM‑MADDPG,融合了長短期記憶網路和物理資訊神經網路的預測架構,顯著提升了目標行為預測的準確性和演算法適應性。在OM‑MADDPG框架中,構建了包含目標動態特徵和環境障礙資訊的複合觀測空間,綜合優化圍捕成功率、任務完成時間。通過“集中式訓練、分散式執行”的協同控制框架,實現了追捕無人機集群的高效協同決策。將訓練完成的智慧決策模型部署至每架追捕無人機,集群通過即時資訊共用和協同決策完成對動態目標的追蹤、包圍和捕獲任務。實驗結果表明,該方法在圍捕成功率和任務執行效率上顯著優於傳統圍捕演算法。
• 代表圖:
4. 基於卷積神經網路的無人機即時視頻檢測系統(CN111832379A)
• 申請人: 中國石油化工股份有限公司
• 中文摘要全文:本發明提供一種基於卷積神經網路的無人機即時視頻檢測系統,該基於卷積神經網路的無人機即時視頻檢測系統包括無線高清圖像傳輸模組、視頻採集模組和處理器模組,該視頻採集模組連接於該處理器模組,採集無人機飛行過程中高清航拍影像,並將航拍影像傳輸給該處理器模組,該處理器模組連接于該無線高清圖像傳輸模組,處理航拍影像,基於卷積神經網路進行異常目標檢測識別,該無線高清圖像傳輸模組傳輸該處理器模組的即時檢測畫面到地面顯示端。該基於卷積神經網路的無人機即時視頻檢測系統可以在無人機上實現線上圖像採集,高精度和高速度的異常目標檢測,大大提高了無人機線上視頻檢測系統的效率。
• 代表圖:
5. 一種基於AI技術的無人機影像亞毫米級超分重建方法(CN116152052A)
• 申請人:華能瀾滄江水電股份有限公司
• 中文摘要全文: 本發明利用無人機裝備取得特高拱壩壩面影像,提出了一種基於AI技術的無人機影像亞毫米級超分重建方法,有助於提升特高拱壩病害檢測精度,保障大型水力發電廠安全運作。此方法包括:無人機影像勻光與增強預處理,其目的是獲取光照均勻輸入影像;將預處理無人機影像取樣到毫米數量級分辨率,並製作亞毫米級無人機影像資料集;以AI技術為基礎,建構一種MCNN超分辨重建模型,該模型分別從全域‑局部對無人機影像進行超解析度重建;將影像資料集輸入已建構MCNN模型進行測試,取得最優超解析度MCNN模型;利用已訓練MCNN模型對低分辨無人機影像進行超解析度重建,最終取得亞毫米級無人機影
像。
• 代表圖:
6. 一種無人機系統及其通信方法、遙控裝置(CN108780603A)
• 申請人: 深圳市大疆創新科技有限公司
• 中文摘要全文: 本發明實施例屬於無人機通信領域,涉及一種無人機系統,包括第一遙控裝置、第二遙控裝置、無人機和裝載于所述無人機上的功能裝置,所述第一遙控裝置用於發送遙控資訊以控制所述無人機,所述第二遙控裝置用於發送遙控資訊以控制所述功能裝置;其中,所述第一遙控裝置和所述第二遙控裝置通信連接形成通信鏈路,所述第一遙控裝置和所述第二遙控裝置基於所述通信鏈路互相收發交互資料,所述交互資料至少包括文本資料或音訊資料。本發明提供的無人機系統可實現兩個遙控裝置之間即時的雙向通訊,無需借助外部設備,也不會對遙控信號產生影響,可簡化無人機系統的複雜度。本發明還提供該無人機系統的通信方法以及應用于該無人機系統的遙控裝置。
• 代表圖:
7. 面向無人機的5G-A通感融合接入組網系統、方法、基站(CN122028140A)
• 申請人: 中國聯合網路通信集團有限公司
• 中文摘要全文: 本公開提供了一種面向無人機的5G‑A通感融合接入組網系統及方法、基站、電子設備、存儲介質、程式產品,以解決無人機網路通信與感知功能分離,效能低下的問題,系統包括通感融合接入網、核心網、低空監管應用平臺;接入網,包括部署於目標空域的多個第一基站和第二基站;第一基站工作於第一頻段,執行通感一體化功能,第二基站工作於第二頻段,執行高速資料通信功能;核心網中的感知控制功能網元用於感知能力的註冊、管理與任務調度;感知處理功能網元用於彙聚處理第一基站的感知資料,生成感知結果;感知閘道網元部署於隔離域,對低空監管應用平臺的接入進行鑒權認證,並將感知結果開放給平臺。本公開實現了資料傳輸與即時感知定位的一體化。
• 代表圖:
8. 一種基於前端AI視覺識別的配網無人機巡檢系統( CN119597008A)
• 申請人: 國網安徽省電力有限公司淮南供電公司
• 中文摘要全文: 本發明涉及一種基於前端AI視覺識別的配網無人機巡檢系統,屬於資訊處理技術領域。所述巡檢系統包括伺服器以及與伺服器通信連接的一台或多台無人機。伺服器配備運算單元和控制單元,負責分析無人機飛行資料,生成飛行策略模型並下發控制指令。所述巡檢系統操作分為三個階段:預備階段通過操作員控制無人機執行標準巡檢航線,記錄關鍵資料生成標準路線檔;建模階段利用標準路線檔訓練基於深度Q網路的飛行策略模型,通過強化學習框架計算獎勵值,評估無人機任務品質並生成最優策略;實飛階段無人機自動巡檢,通過伺服器即時運行飛行策略模型,基於無人機當前狀態和檢查點圖像品質動態調整飛行策略或介入控制。
• 代表圖:
五、結語:從硬體製造到智慧整合的演進
縱觀 2014 年至今的專利發展脈絡,無人機產業的技術核心經歷了顯著的質變,早期的專利佈局主要集中於四旋翼機體結構、機臂折疊與起落架等「物理機械硬體」與基礎飛行控制;然而,隨著人工智慧、邊緣運算與低空經濟戰略需求的推動,專利權的技術含金量已全面向「智慧系統整合(Smart System Integration)」傾斜。
在研發格局上,專利佈局呈現出「高校(復旦、北航、南航、西工大)主導演算法與前沿結構,科技巨頭與國企深耕商業落地與場景運維」的深度協同體系,從電力巡檢、智慧農業到自動化充換電機巢(Drone-in-a-Box)、低空物流配送,乃至特種安全中的蜂群協同圍捕,AI 演算法正在賦能無人機解鎖多元高價值的實務場景。
預見 2026 年後,無人機 AI 技術的全球競爭將聚焦於四大關鍵戰場:大模型群智決策(LLM & Multi-Agent AI):推動多機集群從預設規則轉向具備自主對抗與動態博弈能力的群智運作;端邊雲協同運算(Edge AI):提高機載晶片即時處理超高解析度影像與感測器融合的效率,降解對雲端鏈路之依賴;5G-A / 6G 通感一體化(ISAC):將無線通訊網絡升級為具備空中感知與導引能力的低空數位基礎設施;跨介質智慧載具(陸空 / 水空兩棲):突破單一環境限制,實現複雜地形與水空交界處的自主任務執行。
綜上所述,率先在 AI 飛控演算法、邊緣視覺感知、通感一體及集群協同領域構建高密度專利護城河的機構與企業,將在下一個十年的全球航太、國防安防與低空產業競爭中,掌握絕對的法律保護優勢與技術話語權,面對中國大陸在 AI 無人機領域從底層演算法到硬體供應鏈強大的專利布局與產業量能,若能加速建立關鍵技術的自主性與專利護城河,將能在核心層面有效抵禦競爭與衝擊。
若有企業先進或創業家欲對本專題或創新議題或相關專利內容想要進一步瞭解者,或對某產業技術進行FTO、專利地圖分析、專利檢索、專利申請及各專利舉發及迴避設計分析,敬請隨時歡迎電洽:中銓國際專利商標事務所熱線:04-23823629,將派專人提供服務。
延伸閱讀: 2026無人機專利地圖
關鍵字:無人機、低空經濟、智慧飛行、自動化、專利分析、專利地圖、無人載具
關鍵字:#無人機 #無人載具 #智慧飛行 #自動化 #專題文章 #專利地圖